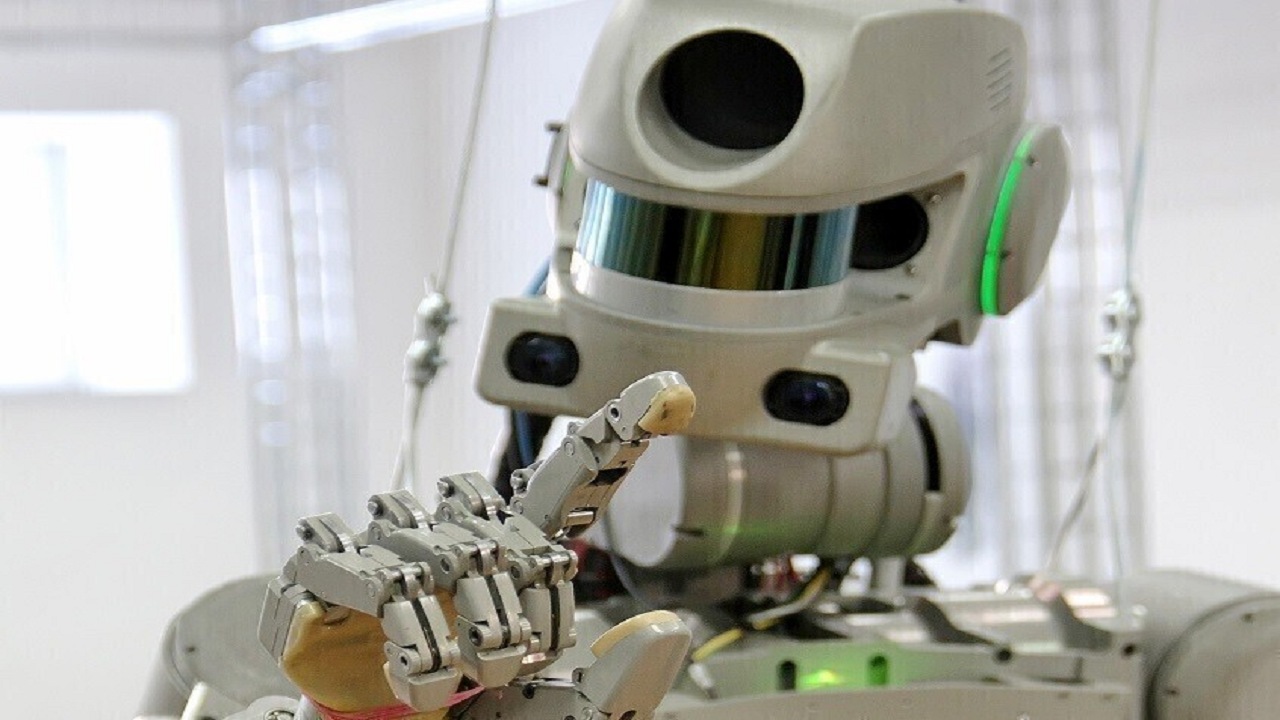
روسیه برنامهای بلندمدت برای حضور رباتیک در ماه را کلید زده است؛ برنامهای که قرار است خلأ حضور مستقیم انسان بر سطح قمر زمین را با ماشینهایی هوشمند و خودمختار پر کند. آناتولی پتروکوویچ، رئیس مؤسسه تحقیقات فضایی آکادمی علوم روسیه، در گفتوگو با خبرگزاری تاس اعلام کرده که تیمهای علمی این کشور در حال بررسی و طراحی سیستمهای رباتیک ویژه عملیات در شرایط سخت ماه هستند.
از ماهنوردهای مجهز به بازوی رباتیک تا ربات انساننما
به گفته پتروکوویچ، مطالعات اولیه در روسیه برای شناسایی کاربردیترین و عملیاتیترین سامانههای رباتیک قابل استفاده در سطح ماه در جریان است. تمرکز اصلی در این مرحله بر توسعه ماهنوردها قرار دارد؛ خودروهای کاوشگری که با بازوهای رباتیک پیشرفته تجهیز خواهند شد.
این ماهنوردها قرار است تواناییهایی فراتر از حرکت ساده روی سطح ناهموار ماه داشته باشند؛ از جمله جمعآوری نمونههای خاک و سنگ ماه، جابهجایی قطعات و تجهیزات، نمونهبرداری دقیق و انجام عملیات فنی که پیشتر تنها با حضور فضانوردان امکانپذیر بود. به گفته رئیس مؤسسه تحقیقات فضایی روسیه، توسعه چنین سامانههایی نخستین و ضروریترین گام برای رسیدن به هدف بزرگتر یعنی ساخت یک ربات انساننما برای ماه محسوب میشود.
پتروکوویچ تأکید کرده است که مؤثرترین و سادهترین راه برای جایگزینی انسان در مأموریتهای فرازمینی، طراحی رباتهایی با ویژگیهای انسانی است؛ رباتهایی که بتوانند ابزارها را مانند انسان به دست بگیرند، تعادل خود را حفظ کنند و در محیطی با گرانش کم و تشعشعات شدید، وظایف محوله را بهصورت منعطف انجام دهند.
«اریک»؛ ربات هوشمند روسی برای ماه
طرح مفهومی که دانشمندان روسی برای این هدف ارائه کردهاند، ربات «اریک» (Erik) نام دارد. این ربات بهعنوان نسل آینده کاوشگرهای هوشمند روسیه معرفی شده و قرار است ترکیبی از قابلیتهای مکانیکی و هوش مصنوعی پیشرفته را در خود جای دهد.
بر اساس اطلاعات منتشرشده، «اریک» دارای دو بازو و سری شبیه به سر انسان خواهد بود تا بتواند تعامل بهتری با ابزارها و محیط اطراف داشته باشد. مهمترین ویژگی این ربات، بهرهمندی از هوش مصنوعی خودمختار است؛ به این معنا که «اریک» میتواند بدون نیاز به فرمان لحظهبهلحظه از زمین، محیط را درک کند، تصمیم بگیرد، حرکت کند و مأموریتهای تعریفشده را بهصورت مستقل به انجام برساند.
این سطح از خودمختاری برای عملیات در ماه حیاتی است، زیرا تأخیر ارتباطی میان زمین و ماه و همچنین شرایط غیرقابل پیشبینی سطح این قمر، نیاز به سامانهای دارد که بتواند در لحظه واکنش نشان دهد. پتروکوویچ اعلام کرده که اجرای عملی این پروژه و ساخت نمونه عملیاتی «اریک» برای پس از سال ۲۰۳۵ برنامهریزی شده است؛ بازهای که با نقشه راه کلی روسیه برای بازگشت به اکتشافات عمیق ماه همزمان است.
نقشه راه روسکاسموس برای بازگشت به ماه
برنامه رباتیک «اریک» بخشی از یک استراتژی بزرگتر فضایی روسیه به شمار میرود. سال گذشته، دیمیتری باکانوف، رئیس شرکت دولتی روسکاسموس، از طرح جامع این کشور برای پرتاب ناوگانی از فضاپیماهای تحقیقاتی به مقصد ماه خبر داده بود.
این ناوگان شامل دو مدارگرد «لونا-۲۶» و «لونا-۲۹» است که وظیفه نقشهبرداری، تصویربرداری با وضوح بالا و بررسی مدار ماه را بر عهده خواهند داشت. در کنار مدارگردها، چندین مأموریت فرودگر نیز پیشبینی شده است؛ از جمله «لونا-۲۷» در دو واحد، «لونا-۲۸» و «لونا-۳۰» که هر یک قرار است در مناطق مختلف سطح ماه فرود آمده و به بررسی ساختار زمینشناسی، منابع آب یخزده و شرایط محیطی بپردازند.
کارشناسان معتقدند ترکیب مدارگردها، فرودگرهای کلاسیک و نسل جدید ماهنوردهای رباتیک مجهز به بازوهای هوشمند، میتواند زیرساخت لازم برای حضور طولانیمدت روسیه در ماه را فراهم کند و حتی زمینه را برای ساخت پایگاههای تحقیقاتی رباتیک در آینده مهیا سازد.
رقابت جهانی برای ماه رباتیک
توجه دوباره قدرتهای فضایی به ماه در سالهای اخیر شدت گرفته است. در حالی که آمریکا با برنامه آرتمیس و چین با مأموریتهای چانگای حضور خود را تقویت میکنند، روسیه نیز تلاش دارد با تکیه بر میراث تاریخی برنامه «لونا» در دوران شوروی، جایگاه خود را در این رقابت بازیابد.
رویکرد روسیه مبتنی بر رباتهای انساننما، پاسخی به چالشهای پرهزینه و پرخطر اعزام انسان به ماه است. رباتهایی مانند «اریک» میتوانند پیش از حضور فضانوردان، محیط را آماده کنند، تأسیسات اولیه را بسازند و حتی در شرایط اضطراری جایگزین انسان شوند. اگر این برنامه طبق زمانبندی پیش برود، «اریک» میتواند به یکی از نمادهای نسل جدید اکتشافات فضایی تبدیل شود؛ ماشینی که به جای انسان پا بر غبار ماه میگذارد.
نظرات (0)